Morris的胡思乱想:梦游、机器人与智能的真正结构
2026年9月18日 · 13:07
提纲
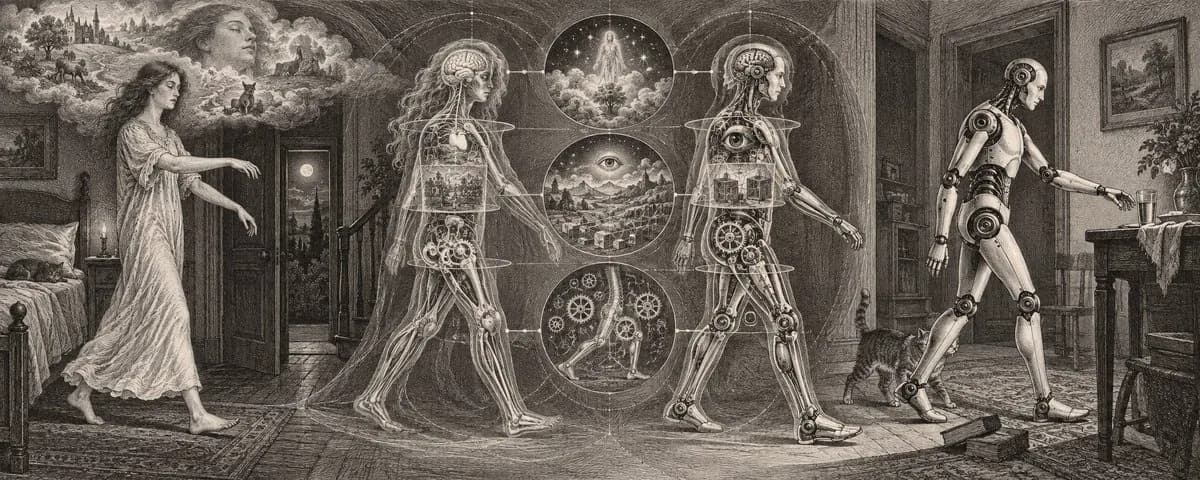
- 一、真正值得研究的,不是“梦游为什么这么神奇”
- 二、梦游暴露了一个事实:意识并不等于全部智能
- 三、人类智能,本质上是一套分层系统
- 四、这里出现了第一个重要发现
- 五、第二个发现:能力越成熟,越会脱离显性思考
- 六、为什么有时候“想得更多”,反而做得更差
- 七、这件事为什么对机器人非常重要
- 八、未来机器人可能也是五层系统
- 九、所以未来机器人,可能长期处于一种类似“梦游”的状态
- 十、真正的发现不是“机器人像梦游”
- 十一、这个发现对 AI 的意义可能更大
- 十二、这也重新解释了人的学习
- 十三、最后一个问题:意识到底有什么用?
- 十四、边界:梦游并不意味着能力增强
- 十五、最终推理链
正文
一、真正值得研究的,不是“梦游为什么这么神奇”
梦游最容易引起注意的地方,是人在没有完全清醒的情况下,依然可以完成一些复杂行为。
他可能会:
- 行走;
- 开门;
- 穿衣;
- 寻找熟悉物品;
- 沿着熟悉路线移动;
- 完成一些已经高度熟练的动作。
与此同时,他又可能:
- 缺少完整判断;
- 对现实环境理解不完整;
- 无法进行复杂推理;
- 醒来以后没有完整记忆。
所以,梦游真正暴露出来的问题不是:
为什么人在睡觉的时候还能做事?
而是:
为什么当高层意识部分下线以后,人的底层智能仍然可以继续运行?
这才是更重要的问题。
二、梦游暴露了一个事实:意识并不等于全部智能
我们平时很容易产生一个错觉:
“我”在控制身体。
但实际上,大量行为并不是由意识逐步控制的。
你走路的时候,不会思考:
左腿应该抬高多少。
身体应该前倾多少。
脚掌应该以什么角度落地。
身体失去一点平衡以后,哪块肌肉应该立刻收缩。
这些事情都发生了。
但你并不知道它们发生的具体过程。
打字也是一样。
你可以快速输入一段文字,但如果让你详细解释每一根手指的运动顺序、肌肉控制和力度变化,你几乎无法描述。
这说明:
行为的执行层,和意识的思考层,本来就不是同一个系统。
三、人类智能,本质上是一套分层系统
可以把它粗略分成几个层级。
第一层:目标
负责回答:
我要做什么?
比如:
我要去厨房。
我要拿一杯水。
我要回房间。
第二层:判断与规划
负责:
- 厨房在哪里;
- 应该走哪条路;
- 前面有没有障碍;
- 应该使用哪只手;
- 当前行为是否安全。
第三层:动作组织
负责把目标转化成具体行为。
比如:
迈步。
转身。
伸手。
抓取。
第四层:身体控制
负责:
- 平衡;
- 步态;
- 肌肉协调;
- 手眼协调;
- 抓握力度;
- 对误差进行实时修正。
第五层:反射
有些行为甚至不需要经过完整判断。
比如:
快摔倒时自动迈一步。
手碰到高温时迅速缩回来。
突然有东西飞向眼睛时闭眼。
这些反应必须足够快。
它们不可能等待意识慢慢思考。
四、这里出现了第一个重要发现
复杂行为,并不一定需要复杂意识持续参与。
这是梦游真正有意思的地方。
一个人的高层意识可以处于不完整状态,但某些底层系统依然能够继续工作。
所以:
意识减少,不代表智能全部消失。
更准确地说:
智能本身就是分层运行的。
不同层级,可以具有一定程度的独立性。
五、第二个发现:能力越成熟,越会脱离显性思考
这个现象其实不只存在于梦游。
人的所有学习过程,都可以看到类似规律。
刚开始学开车时:
看到前方车辆。
开始思考。
判断距离。
决定刹车。
控制力度。
踩下刹车。
整个过程需要大量注意力。
但几年以后:
看到车辆减速。
自己的脚已经自然开始移动。
很多中间步骤消失了。
不是能力消失了。
而是能力被压缩了。
打字如此。
骑自行车如此。
游泳如此。
运动如此。
乐器如此。
语言也如此。
一个刚学习外语的人,需要:
听到一句话 → 翻译 → 理解。
真正熟练以后:
听到一句话 → 直接理解。
显性的思考过程逐渐消失。
所以可以得到一个很重要的规律:
学习的一个核心过程,就是把原本需要意识参与的行为,逐渐沉淀成自动能力。
六、为什么有时候“想得更多”,反而做得更差
这里还有一个反常现象。
当一项技能已经高度成熟以后,意识过度介入,反而可能降低表现。
例如一个职业运动员。
平时完成一个动作非常自然。
但如果突然要求他在执行过程中不断思考:
我的手臂现在是多少度?
下一块肌肉应该什么时候发力?
脚的位置是不是准确?
动作可能反而开始僵硬。
原因是:
原本负责这件事的,是一个已经训练完成的高速自动系统。
这时候高级意识重新介入,相当于:
一个低频、高延迟系统,开始干扰一个高速系统。
所以高级能力不一定表现为:
想得越来越快。
它也可能表现为:
越来越不需要想。
七、这件事为什么对机器人非常重要
今天很多人想象机器人时,仍然默认一个结构:
看到世界 → 大模型思考 → 决定动作 → 执行动作。
这种结构可以完成演示。
但很难成为真正成熟的机器人。
因为现实世界并不会等待模型思考。
比如机器人正在走路。
身体突然向左侧失去平衡。
如果它还要先调用一个高级模型:
“检测到身体重心向左偏移,需要向右调整身体,同时重新规划步态。”
等它完成这个过程,可能已经倒在地上了。
现实世界中的很多行为,要求的是:
毫秒级反馈。
所以成熟机器人一定会逐渐形成和人类类似的分层结构。
八、未来机器人可能也是五层系统
第一层:高级目标
高级模型只负责:
我要去厨房拿一杯水。
第二层:世界模型
判断:
- 厨房在哪里;
- 杯子在哪里;
- 当前环境是什么状态;
- 哪条路径更合理。
第三层:动作规划
决定:
- 怎样过去;
- 从哪个方向接近;
- 使用什么抓取姿势。
第四层:自动运动控制
身体自己解决:
- 如何迈步;
- 如何保持平衡;
- 如何改变步幅;
- 如何控制机械臂;
- 如何调整手指力度;
- 杯子发生细微滑动以后如何修正。
第五层:机器反射
某些东西甚至应该完全绕过大模型。
例如:
即将摔倒。
立即调整。
碰撞发生。
立即保护。
物体正在滑落。
立即增加抓握力度。
这些行为不应该“思考”。
它们应该直接发生。
九、所以未来机器人,可能长期处于一种类似“梦游”的状态
这里的“梦游”,不是说机器人失控。
而是它的工作状态可能与人类梦游暴露出来的结构非常相似:
高层意识不需要持续介入,底层智能却可以长期稳定运行。
机器人完成大量熟悉任务时,不需要持续调用昂贵的高级推理。
只有当环境发生异常以后,才重新调用高层系统。
比如:
出现陌生环境。
已有策略失效。
多个目标发生冲突。
预测和现实不一致。
可能产生严重后果。
需要创造新的解决方案。
于是整个过程变成:
自动运行 → 检测异常 → 调用高级推理 → 形成新策略 → 继续自动运行
十、真正的发现不是“机器人像梦游”
如果只停在这里,这仍然只是一个有趣的类比。
真正值得继续推导的是:
成熟智能的重要特征,也许不是它拥有越来越多的思考,而是越来越多行为可以脱离高成本思考。
这会引出一个新的判断标准。
我把它叫做:
智能自动化率
所谓“智能自动化率”,可以理解成:
一个智能系统中,有多少正确行为,已经不需要依赖高成本、长链条的显性推理,而能够通过低延迟、低成本的自动机制稳定完成。
一个初级智能系统可能是:
每一个问题都需要重新计算。
每一个动作都需要重新推理。
每一个环境都像第一次进入。
一个成熟智能系统则会逐渐变成:
大量熟悉行为自动执行。
大量环境已经形成内部模型。
大量动作已经形成稳定策略。
只有少数真正新的问题,才需要高级推理。
所以:
初级智能:大量思考,少量自动化。
成熟智能:少量思考,大量自动化。
高级智能:自动化处理常规世界,深度推理处理异常世界。
十一、这个发现对 AI 的意义可能更大
今天的大模型很大程度上仍然是:
每一次输入。
重新理解。
重新生成。
重新推理。
但未来真正成熟的 AI 系统,可能不会长期保持这种结构。
它可能逐渐形成:
大量自动能力 + 少量高级推理。
常见问题,直接处理。
熟悉工作流,直接运行。
稳定环境,持续自动执行。
只有遇到真正不确定的问题时,才调用最强推理能力。
这意味着未来 AI 的竞争,不一定只是:
谁拥有更大的模型。
谁能够进行更长时间的思考。
还可能包括:
谁能把更多曾经需要昂贵推理的能力,沉淀成廉价、快速、稳定的自动能力。
十二、这也重新解释了人的学习
这个逻辑其实完全可以反过来理解人类。
学习的目的,不只是获得更多知识。
真正成熟的学习,是改变自己的自动系统。
比如一个没有经验的人看到危险:
先思考。
再判断。
再行动。
而一个经验丰富的人:
一眼就知道哪里不对。
这不是他没有思考能力。
而是他过去大量的思考,已经被压缩成了直觉。
所以所谓“直觉”,很多时候并不是神秘能力。
它可能只是:
长期推理后的自动化结果。
过去进行了几千次:
观察。
判断。
犯错。
修正。
最后形成:
看到 → 判断。
中间大量步骤不再需要进入意识。
于是人的成长也可以重新理解为:
知识 → 推理 → 经验 → 模型 → 自动化。
真正沉淀下来的能力,最终都会逐渐进入低层。
十三、最后一个问题:意识到底有什么用?
如果大量行为都可以自动完成,那么意识为什么存在?
也许我们一直高估了意识作为“控制器”的作用。
意识可能并不是负责维持全部日常行为。
它更重要的功能,反而是在自动系统失效的时候出现。
比如:
预测失败。
环境发生变化。
价值发生冲突。
过去经验不能解决问题。
必须创造新的策略。
从这个角度看:
意识可能不是智能的发动机,而更像智能的异常处理器。
平时大量系统自动运行。
只有异常发生以后,意识才获得更多控制权。
解决问题。
建立新的模型。
然后再次把能力交还给自动系统。
十四、边界:梦游并不意味着能力增强
这里需要区分一个问题。
梦游并不是人在睡眠中突然获得了更强的身体能力。
它真正说明的是:
完整意识减弱以后,一些已经存在的自动能力仍然能够继续运行。
所以真正值得研究的不是:
“为什么梦游的人突然变厉害?”
而是:
为什么完整意识并不是维持所有复杂行为的必要条件?
这个问题才真正连接了:
梦游。
人类学习。
机器人。
AI。
以及意识本身。
十五、最终推理链
整件事可以压缩成一条非常清晰的逻辑:
梦游说明:完整意识部分下线以后,复杂行为仍然可以运行。
↓
这说明:智能不是单一系统,而是分层系统。
↓
学习说明:大量高层行为最终都会下沉为自动能力。
↓
成熟能力说明:能力越稳定,对显性意识的依赖越低。
↓
机器人说明:现实世界的高速控制,不可能全部依赖高级推理。
↓
AI说明:未来智能系统也会不断把高成本推理压缩成低成本自动能力。
↓
最终得到一个更普遍的判断:
智能真正成熟的标志,不是它思考得越来越多。而是它拥有越来越多正确行为,已经不再需要思考。
而高级意识存在的意义,也许正是在这些自动能力无法解决问题的时候:
重新出现。
处理异常。
创造新的答案。
再把答案沉淀成新的自动能力。
这也许才是智能真正不断进化的方式。